

摄像头、雷达、UWB
摄像头系统可以识别没有任何标签但需要视线的人。雷达可以穿透灰尘、黑暗和雨水,但无法区分人和物体。如果每个行人都佩戴标签,UWB 标签系统可以在拐角处和灰尘中进行高精度跟踪。大多数严肃的工作场所都会采用两种技术,而不是选择一种技术。
这三种技术各在一个段落中
AI摄像头检测 观看实时视频并对所看到的内容进行分类——人、车辆、物体。它可以检测到任何人,包括不穿衣服的访客和承包商。它的弱点在于物理:它需要视线,而厚重的灰尘、眩光或黑暗会降低它的性能。
雷达探测 发送无线电波并读取反射。灰尘、雾、雨和黑暗几乎不会影响它,这使得它成为室外庭院和恶劣场所的默认选择。它的弱点是理解:雷达看到“移动的东西”——区分人与托盘或墙壁需要额外的逻辑。
UWB(超宽带)标记 测量人佩戴的标签与安装在车辆上的单元之间的精确距离。它可以在拐角处工作,穿过机架和灰尘,并保持一致的精度。它的弱点是合规性:该系统只保护佩戴标签的人——每个班次、每个访客、每个承包商。
并排比较
| 因素 | 人工智能相机 | 雷达 | UWB 标签 |
|---|---|---|---|
| 检测未标记的人 | 是的 | 是的,作为对象 | 否 — 需要标签 |
| 人与物的区别 | 是的 | 没有添加逻辑的限制 | N/A(曲目标签) |
| 需要视线 | 是的 | 否 | 不——在拐角处工作 |
| 灰尘、雾气、黑暗 | 降级 | 操控性好 | 操控性好 |
| 视频证据 | 是的 | 否 | 否 |
| 可进行驾驶员监控 | 是(同一相机系列) | 否 | 否 |
| 标签管理负担 | 无 | 无 | 真实 — 电池、合规性、访客 |
| 典型贴合度 | 仓库、混合交通 | 室外庭院、码头、恶劣场所 | 采矿、冷库、高风险区域 |
范围值得一提:有效检测距离是特定于硬件和布局的。将任何供应商(包括我们的供应商)提供的任何仪表数据视为在现场测试中验证的声明,而不是购买的规格。
用于开放区域检测的坚固耐用的人工智能相机层。
根据环境而不是数据表进行选择
| 您的网站看起来像... | 开始于 |
|---|---|
| 室内仓库,人车混流,人流频繁 | 人工智能相机 |
| 室外庭院、码头或灰尘多且光线昏暗的工地 | 雷达 |
| 采矿、冷藏或漏检严重的区域 | UWB,通常与相机分层 |
| 到处都是盲角和货架 | UWB 用于角落,摄像头用于开放区域 |
| 小型机队的预算优先试点 | 雷达或摄像头单层,然后展开 |
为什么分层系统是正常答案
每种技术都在不同的地方失败:摄像头在视线上失败,雷达在理解上失败,UWB 在标签合规性上失败。分层将第二种技术恰好放在第一种技术的薄弱之处——常见的模式是在角落和盲点周围的 UWB,在开放区域安装摄像头以进行识别和证据。
安全研究人员从现场得出了同样的结论:NIOSH 露天采矿设备研究 建议将基于传感器的接近警告与摄像头相结合,以便操作员既可以获得警报又可以看到盲区的实际视图。
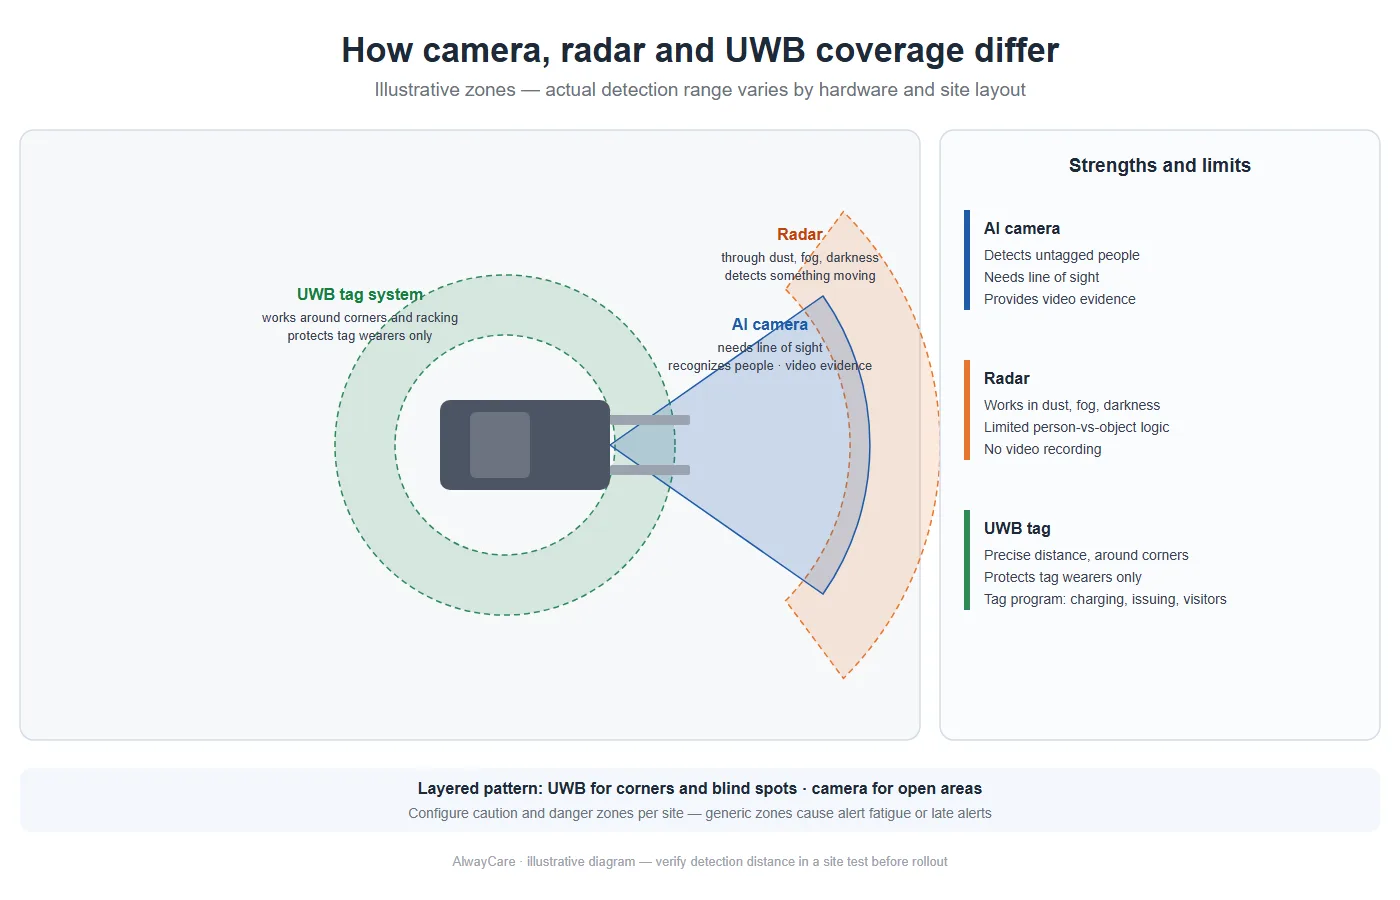
说明性区域 - 实际范围因硬件和站点布局而异。
比技术选择更能决定成功的两个部署注意事项:
- 配置每个站点的区域。 一般工厂警戒区要么触发得太早(警报疲劳),要么触发得太晚(没有余量)。绘制通道宽度和交通模式图,然后相应地设置警告和危险区域。
- 规划UWB的标签流程。 收费、发放和访客标签程序是该系统的一部分。只能发挥一半作用的标签程序是一个保护缺口,而不是节省。
诚实极限: 接近警告只是一个层,而不是一个完整的安全程序。场地布局、速度限制、间隔规则和培训仍然是大部分工作;警报仅在顶部添加边距。
常见问题
哪种技术可以检测没有标签的行人? 人工智能摄像头检测——它可以通过视觉识别人。雷达将它们检测为物体,而不区分人与障碍物。 UWB 需要佩戴标签并仅保护标签佩戴者。
UWB比雷达更准确吗? 对于标签到车辆的距离,是的 - UWB 直接测量位置并在拐角处工作。雷达测量反射并需要逻辑来解释它们。但 UWB 的准确性对于没有标签的访问者来说毫无意义。
我需要来自邻近系统的视频证据吗? 如果事件审查、指导或争议解决对您很重要,那么是的,这是摄像头层的优势。雷达和UWB警告;他们不记录现场。
摄像头、雷达和 UWB 可以组合在一辆车上吗? 是的,这是高风险站点的标准模式:每一层都覆盖其他层的弱点。集成和警报逻辑应该针对每个站点进行设计,而不是作为固定捆绑包购买。
是什么导致错误警报,我们如何减少错误警报? 固定结构、货架和区域设置不当是常见原因。通过站点映射区域配置来减少它们,对于雷达,添加分类逻辑 - 然后在全机队部署之前与飞行员进行验证。
将技术与您的网站相匹配
将您的站点布局、车辆类型和行人流量发送给我们 - 我们将推荐摄像头、雷达或 UWB 配置,包括分层的效果。