垃圾收运车摄像头覆盖:按路线和作业任务绘制盲区图
环卫车队摄像头指南
垃圾收运车的摄像头覆盖,应当同时从两个方向规划:车辆周围固定的盲区,以及车辆实际执行的路线和作业任务。适合宽阔郊区街道上后装车的布局,放到步行收集的窄巷路线上可能留有空白。实用的方法是建一张“路线与任务覆盖矩阵”,标出驾驶员和作业人员需要看到的位置,再选择与之匹配的摄像头位置、显示屏和检查方式。
哪些安全系统适合垃圾收运车?
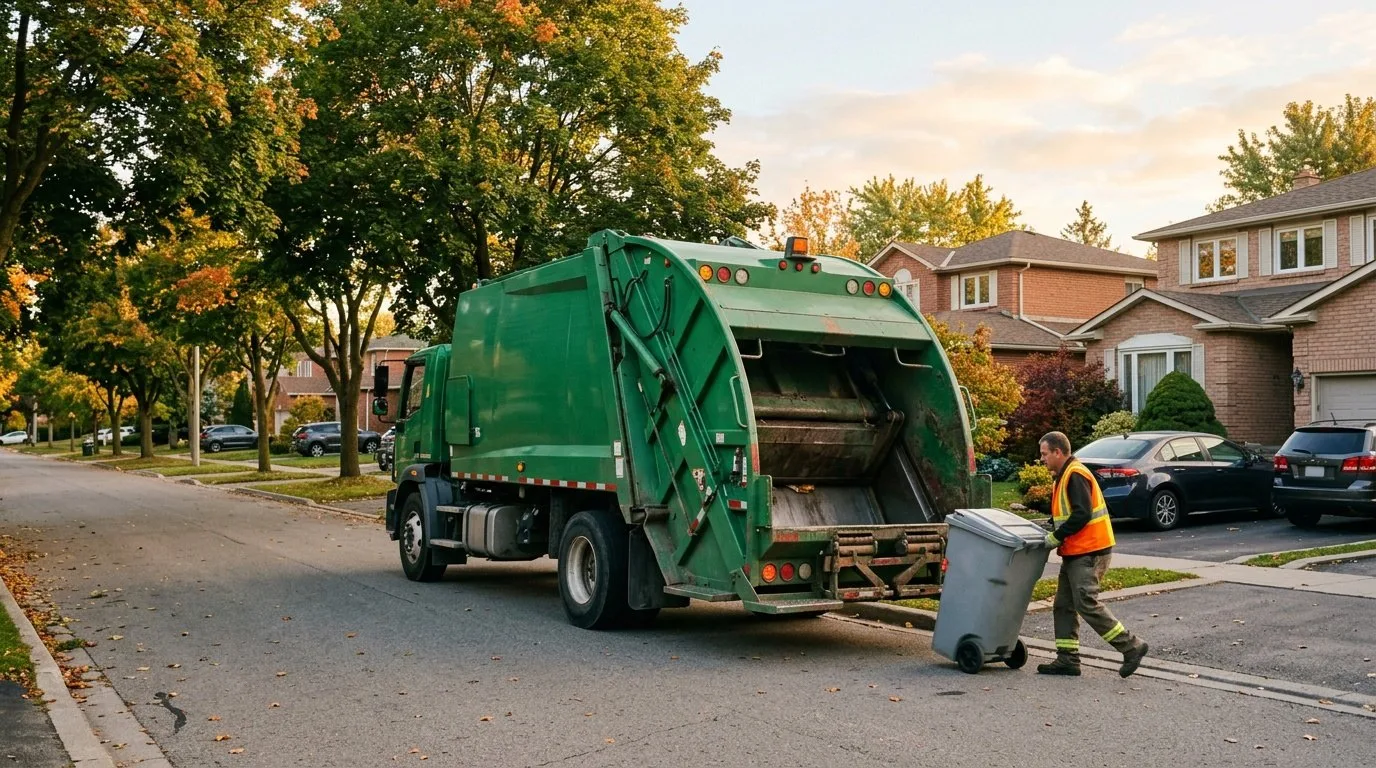
垃圾收运车通常组合使用:后置和侧置摄像头;用于在垃圾桶旁和场站低速操作的 360° 视图;为车后和车侧人员设置的盲区或超声波预警;以及用于路线记录的 GPS 加视频。覆盖应当跟随路线和作业任务,而不是摄像头数量。
- 频繁倒车和走走停停:后置和侧置摄像头帮助驾驶员看到车后和车侧。
- 人员靠近车辆:盲区和超声波雷达功能,提醒驾驶员注意车后和车侧的作业人员与行人。
- 狭窄街道和装卸点:360° 视图有助于在垃圾桶、场站和转运站低速操作。
- 路线与服务记录:GPS 定位加视频,提供位置和录像,用于复核路线和服务事件。
规格来自各产品的数据表。推荐系统请见垃圾收运车队方案,或直接建立路线与任务覆盖矩阵。
先从车辆和周围的人开始
摄像头覆盖不是摄像头数量,而是与决策相连的一组视图:驾驶员起步前,能不能看到近侧前角的孩子?装载员能不能看到垃圾桶举升区和地面作业人员?倒车的驾驶员能不能看到车后的护柱、停放的垃圾桶或行人?
先看车辆几何:驾驶室高度和窗线、车厢和料斗、装载机构或机械臂、后踏板、后视镜位置、已有的摄像头,以及每位驾驶员坐姿时的眼睛位置。在简图上标出驾驶室、近侧、远侧、车后和装载区的固定盲区,包括车厢举升或机械臂伸出时会变化的区域。然后加上在车周围工作的人:驾驶员、装载员、主管和公众。这张图应该显示每个人需要在哪里看到,而不只是哪里能装摄像头。
为什么路线和作业任务会改变盲区图
同一辆车,在不同的日子有不同的覆盖需求。频繁路边停靠的居民区路线,会在低速时反复检查近侧和前角。窄巷或倒车路线,会把注意力转到车后和近距离的侧面视图。商业区或转运站任务,则增加了月台边缘、地面作业人员和更大的转弯区域。低角度阳光、雨、雪、路面水雾、灰尘和落叶,即使安装位置不变,也会降低摄像头能看到的内容。
| 记录什么 | 例子 |
|---|---|
| 路线因素 | 车道宽度、单行道、停放的车辆、巷口转弯、死胡同和倒车点;行人、骑行者和学校区域等道路使用者 |
| 停靠方式 | 路边收集、步行收集、垃圾桶举升、商业容器和大件收运 |
| 现场条件 | 转运站、车场、窄门、头顶障碍物和松软路肩 |
| 作业任务因素 | 停车后起步、倒车、垃圾桶举升和机械臂操作、地面人员走动、压缩与卸料、冲洗 |
| 环境条件 | 白天、黄昏、夜间、眩光、雨、雪、灰尘和季节性树叶 |
建立路线与任务覆盖矩阵
矩阵把观察变成规格。行写路线类型和作业任务,列写危险点、需要的视图、候选摄像头或传感器位置,以及证明该视图可用的检查。一张简短的表,比一长串摄像头清单更好。
| 路线或任务 | 主要盲区关注点 | 要规定的视图 | 候选覆盖 | 验收检查 |
|---|---|---|---|---|
| 居民区路边收集 | 近侧前角和侧面的行人、停放的汽车和垃圾桶 | 近侧前角和车厢侧面 | 侧置摄像头、前角视图、盲区预警 | 在典型停靠点做静态检查;在黄昏和低角度阳光下确认显示屏 |
| 窄巷或倒车路线 | 车后和车侧的墙壁、停放的垃圾桶和步行者 | 车后和近距离侧面视图 | 后置摄像头、侧置摄像头、环视显示 | 检查画面边缘的近处物体;确认驾驶员能判断距离 |
| 商业区或车场装卸 | 月台边缘、叉车和地面作业人员 | 车后、两侧和装卸区 | 环视和侧置摄像头;声音警告 | 在强阳光和镜头脏污时检查显示屏;确认警告足够明显 |
| 转运站卸料 | 地面作业人员、头顶结构和倒车 | 车后和车厢侧面视图 | 后置摄像头;倒车辅助;作业规程 | 在车厢举升和有灰尘时检查视图;确认人员沟通 |
| 乡村或停靠点少的路线 | 骑行者、松软路肩和高速接近的车辆 | 前方和侧向来车 | 前置和侧置摄像头 | 在有人监督的路线检查中确认;检查镜头清洁和眩光 |
矩阵不能替代后视镜、直接视野或安全规程。它记录需要哪些视图,以及如何检查。选设备之前,请与驾驶员和装载员一起复核。
按工作选覆盖,而不是按目录
前置和侧置摄像头用于接近和路边检查。后置摄像头用于倒车和卸料;CC877-AHD20 就是适合这些位置的一款摄像头,金属机身,IP68。360° 环视系统如 M360-1 提供鸟瞰显示,但画面是拼接的,近处物体可能变形,所以把它当作辅助,而不是完整视野。对车后和车侧的近距离警告,超声波防碰撞预警雷达如 R300 是一种选择。规格来自各产品的数据表,配置请以你的报价为准。
AI 盲区检测可以提醒注意移动的人或物体,但效果取决于传感器位置、视场角、天气、光线和警告的呈现方式。为市政车辆选择摄像头时,验收检查应包括低角度阳光、雨、雪、灰尘、振动和冲洗,请见恶劣条件下的市政车辆 AI 摄像头和商用车队 AI 盲区检测。凡是要求直接视野或规程的地方,不要只依赖警告。
在路线实际遇到的条件下测试视图
- 白天和低角度阳光:检查眩光和阴影。
- 黄昏和夜间:检查显示屏亮度和灯光造成的光晕。
- 雨、雪和水雾:检查镜头污染,以及加热或雨刷(如有)。
- 灰尘和冲洗:检查密封,以及清洁时能否够到。
- 振动和载荷:检查安装和画面稳定性。
- 显示屏位置:检查不挡后视镜和视线,坐姿下看得清。
- 提醒:检查音量、提醒是否容易区分,以及报警疲劳。
- 隐私:检查当地的录像规定、标识、访问和保存。
先做静态检查,再在受控区域做有人监督的低速检查,并把结果记入矩阵。如果某个视图不合格,就改位置、增加清洁步骤或调整规程,而不是假定摄像头够用。
从图到安装与标定
约定好需要的视图后,摄像头的位置要能抵御碰撞、水雾和冲洗,同时保证镜头可以清洁。线缆要远离热源和运动部件,每个安装点和接线都要记录。环视和多摄像头系统需要标定;在车间里看起来正常的显示,标定出错就会误导。请使用卡车 360 摄像头安装与标定清单,并在验收测试中包含车厢处于正常位置和举升位置两种状态。
覆盖会悄悄变差。脏镜头、松动的支架、故障的录像机或漏做的标定,都会把规划好的视图变成盲区。把摄像头检查放进现有的车辆点检:镜头状况、外壳损坏、支架牢固、显示屏运行、录像状态和警告功能。车身修理、更换摄像头或标定变更之后,重复验收检查,并保留一份简单的记录,让矩阵反映车辆实际运行的情况。
实用的实施顺序
- 收集路线单、任务说明,以及驾驶员和装载员的反馈。
- 绕每种车型走一圈,标出固定盲区。
- 建立路线与任务矩阵,约定需要的视图。
- 对照矩阵筛选摄像头、显示屏和警告方案;核对当地规定和制造商要求。
- 安装、标定,并做静态和有人监督的低速验收检查。
- 培训驾驶员和作业人员了解显示屏的局限、清洁和故障上报。
- 路线变化、车辆变化、季节更替或摄像头维修之后,复核矩阵。
要看路线层面的可见性和事件复核,可以把矩阵与垃圾收运车队跟踪搭配,让路线数据和摄像头事件一起复核。摄像头覆盖支持安全作业规程,但不能替代它们。
关于垃圾收运车摄像头的问题
一辆垃圾收运车需要几个摄像头?
没有固定数字。合适的数量取决于车厢类型、装载方式、路线危险点、作业人员位置、已有的后视镜、当地规定,以及驾驶员和作业人员需要的视图。先做盲区图和路线与任务矩阵,再只在支持具体检查的地方增加覆盖。
环视摄像头能消除垃圾车的盲区吗?
它可以减少一些盲区,让近处检查更容易,但不能消除所有盲区。拼接的画面可能让靠近车辆的物体变形,脏污、眩光、雨水或摄像头故障也会降低视野。环视要与后视镜、直接视野、规程和维护一起使用。
每条路线都应该用同样的摄像头布局吗?
不一定。通用的核心布局可以简化培训和备件,但路线和任务的差异可能需要额外的视图或不同的显示设置。请把核心布局和各路线的增补项记录在矩阵中。
摄像头安装后要检查什么?
检查每个规划的视图在驾驶员坐姿下是否可用,显示屏是否不挡后视镜和视线,警告是否明显又不令人困惑,标定是否完成,镜头是否便于清洁。维修、更换或车身改动之后,重复这些检查。
小结
- 从车辆、周围的人,以及路线和任务出发规划摄像头覆盖,而不是从摄像头数量出发。
- 路线与任务矩阵把盲区关注点变成明确的视图和验收检查。
- 让摄像头类型与矩阵匹配,把环视当作辅助,而不是完整视野。
- 在路线实际遇到的条件下测试:低角度阳光、黄昏、水雾、灰尘和冲洗。
- 多摄像头系统要标定,修理或车身改动之后重复检查。
- 路线、车辆和季节变化时,保持矩阵最新。